fig3
From: From assessment to optimization: GCN for lane-changing trajectory planning in highway diversion area
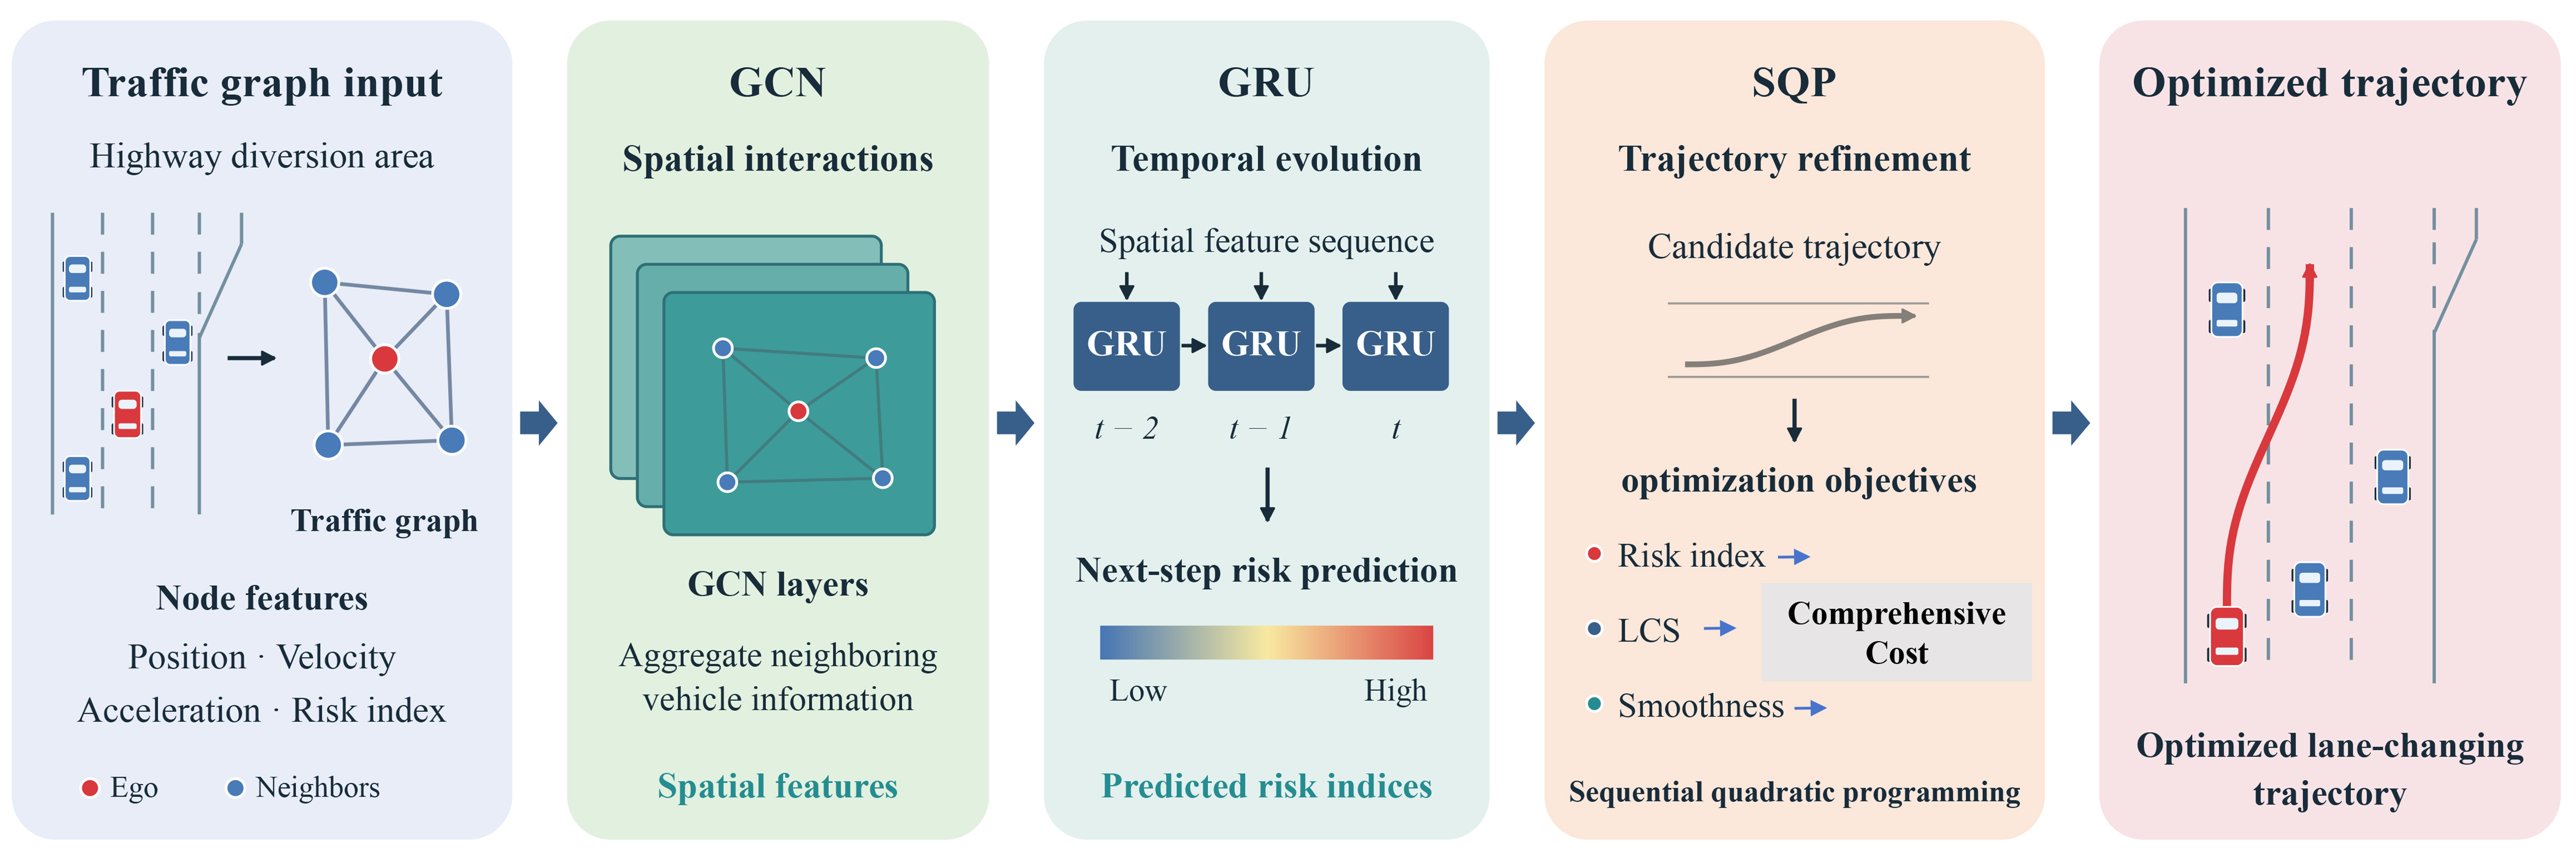
Figure 3. GCN-GRU-SQP trajectory optimization model structure. GCN-GRU-SQP: Graph convolutional network-gated recurrent unit-sequential quadratic programming; LCS: lane-changing speed.